 桑治
我的角色项目负责人,主要负责边缘部署与机械臂集成
当前阶段2026 年 3 月结题
技术与方法Jetson / FAST-LIVO2 / ROS / PiPER / TensorRT
项目概述
SITP 采样归集机器人是我们五人团队的大学生创新训练项目,全称为“地外探测不规则物采样归集作业机器人设计”。项目从 2024 年 12 月开始,于 2026 年 3 月结题,评级为“良”。
项目围绕一个完整的作业任务展开:机器人在环境中移动,感知周围地形并建立地图,到达目标附近后识别物体,再通过机械臂和夹爪完成抓取与归集。我们以地外不规则样本采集为应用背景,在室内搭建和验证移动机器人原型,将感知、导航与抓取连接到同一套实物平台上。
我是项目负责人,全程参与项目,主要承担 FAST-LIVO2 在边缘设备上的部署调试、机械臂与夹爪集成,以及抓取系统适配和全车联调。导航系统主要由组员开发,我参与相关配置、协作和抓取链路对接。
整车组成与工作流程
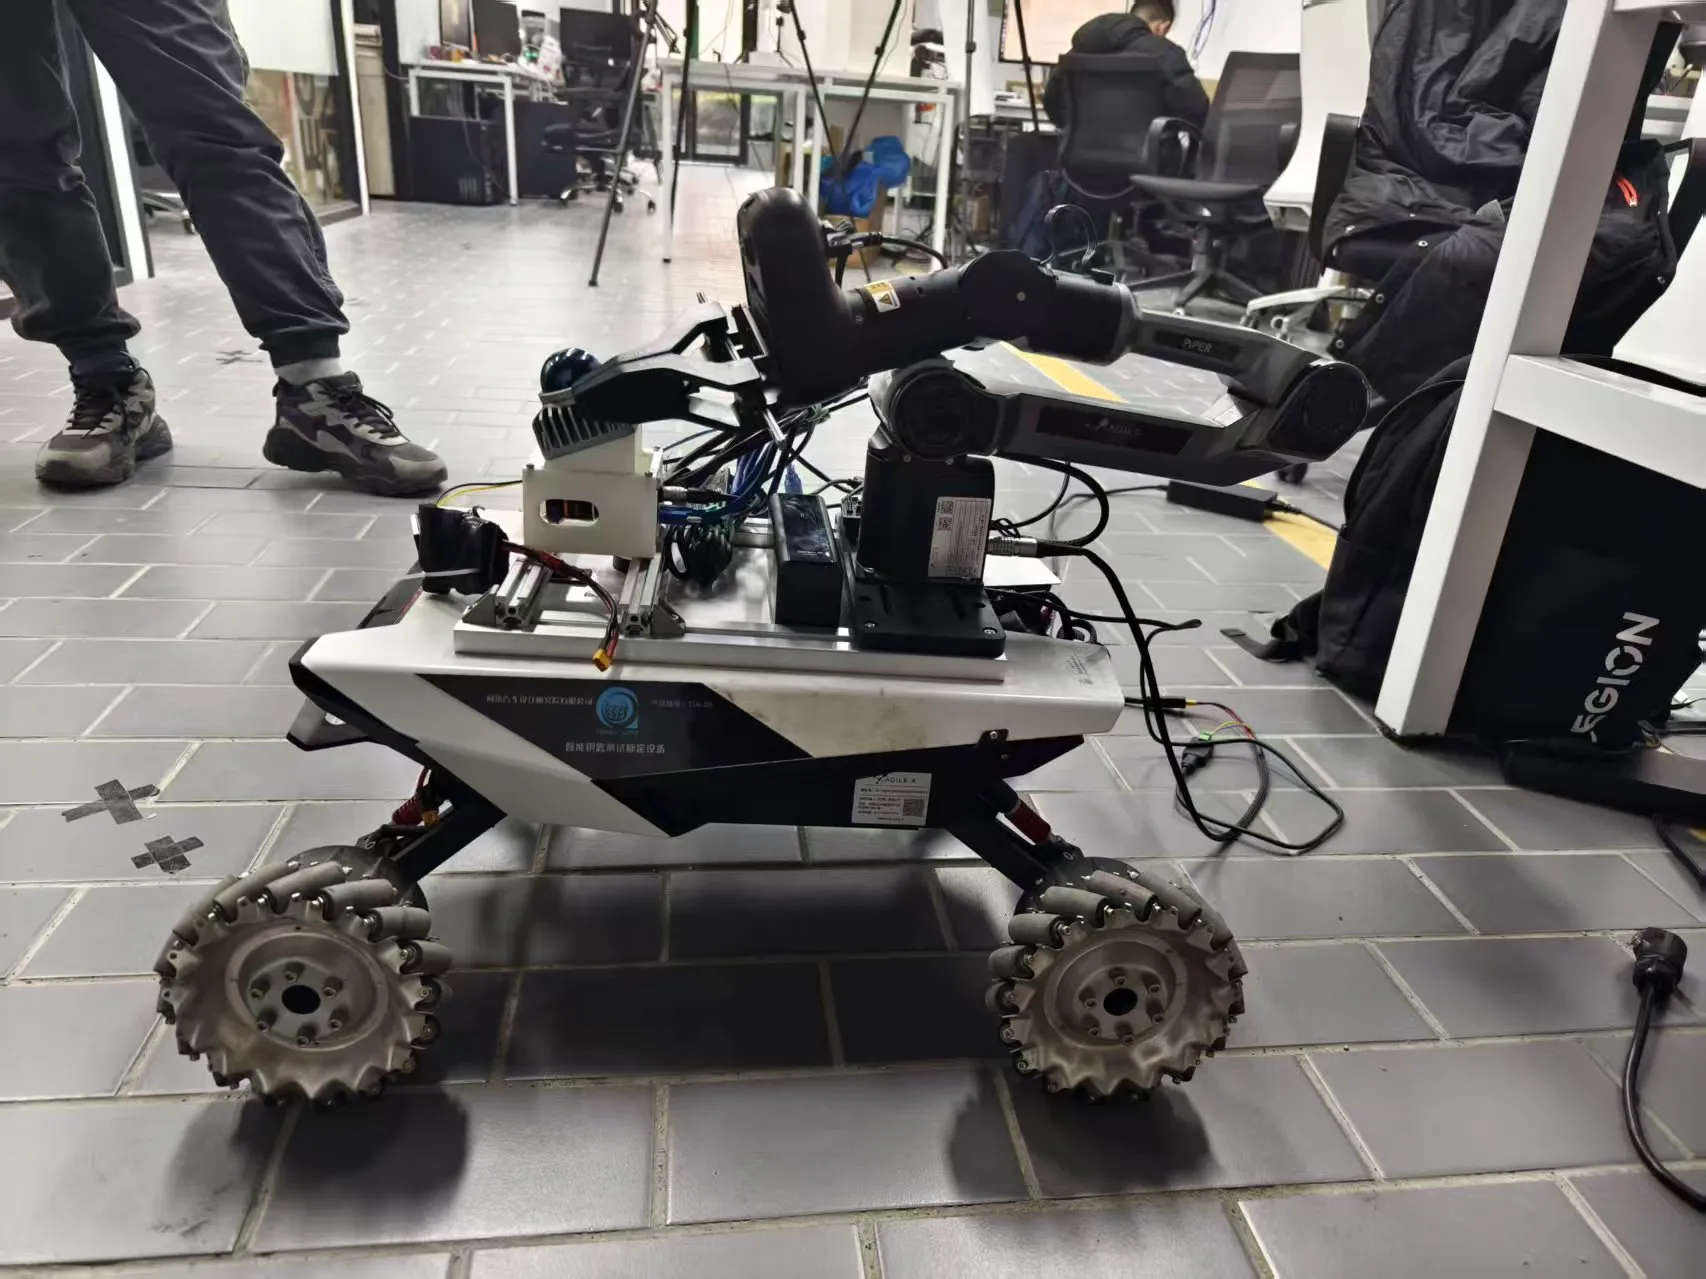
机器人以 Scout Mini 麦轮底盘为移动平台,由 Jetson Orin NX 提供机载计算能力,通过 ROS(Robot Operating System,机器人操作系统)连接各模块。硬件分为环境感知和近距离操作两部分:前者使用 Livox Mid360 激光雷达、工业相机与惯性数据,后者使用 PiPER 六轴机械臂和 Pika 智能夹爪,夹爪内置 RealSense D405 深度相机。
整套系统的工作流程分为四个环节:
- 感知与建图:FAST-LIVO2 融合激光雷达、视觉和惯性数据,输出机器人位姿与三维点云。团队完成相机内参和激光雷达—相机外参标定,并通过 STM32 同步板协调传感器采集时间。
- 移动与导航:基于 NEXTE_Sentry_Nav 接入导航功能,将三维点云通过 OctoMap 转换为可供导航使用的地图,再由
move_base规划移动并向底盘发送速度指令。我们验证了离线地图转换和实时建图两条路线,最终采用实时方案。 - 识别与定位:抓取部分复用松灵 GraspGen 方案,通过 YOLOv8 检测目标、TensorRT 执行推理,结合 D405 的深度数据确定物体的三维位置,并转换到机械臂使用的坐标系。
- 抓取与归集:根据目标位置进行逆运动学求解,控制机械臂运动与夹爪开合。系统设计将移动到目标附近与末端近距离操作衔接起来,分别完成导航、抓取验证后,再进行整车协同测试。
我的部署与集成实践
在边缘设备上运行感知系统
项目早期使用 Jetson TX2,算法测试暴露出实时计算能力不足的问题,团队随后升级计算平台。我参与 FAST-LIVO2 的环境配置、驱动调试和运行验证,把传感器数据接入实际建图链路。
这一阶段需要同时处理驱动、标定和运行库。例如,海康相机 SDK 带入的 libusb 与系统依赖发生冲突,会影响相机和建图程序启动。排查这些问题需要沿设备驱动、共享库加载到 ROS 节点逐层检查。完成兼容性处理和标定配置后,FAST-LIVO2 实时建图通过验证,其他成员也成功复现了运行流程。
接通机械臂、夹爪与深度相机
我负责 PiPER 机械臂的 CAN 通信配置、SDK 控制验证和 ROS 驱动部署,并接入 Pika 夹爪与 D405 深度相机。随后调试联合 URDF(Unified Robot Description Format,统一机器人描述格式)模型,处理关节限位、夹爪联动和相机安装坐标,使软件模型与实物动作对应。
这些设备要与底盘同时工作,还需要协调 CAN 接口、USB 连接和供电。集成过程中,我先分别检查设备识别和基础动作,再检查模型、传感器数据与控制节点,逐步接入抓取系统。
排查抓取系统的运行问题
GraspGen 部署后,目标检测一度没有输出检测框。我通过对比权重、代码和推理引擎的生成版本,定位到 TensorRT 引擎与 YOLO 插件的序列化格式不匹配。使用与项目代码匹配的 tensorrtx 版本重新生成引擎后,检测恢复正常;随后处理 OpenCV 多版本冲突,并通过 ROS 图像话题查看检测结果。
检测恢复后,还需要让识别位置与实物位置一致。我通过实物定位实验对比 RViz 中的目标位置,发现相机光学坐标变换被重复应用,修正了 URDF 中的相机姿态配置。针对夹爪持续抖动的问题,我排查到调试界面与逆运动学节点同时发布关节状态,调整启动配置后消除了控制冲突。
这些问题分别发生在推理环境、坐标变换和控制接口层。我的工作是将它们逐项定位、修正,再验证从目标检测、深度定位到机械臂动作和夹爪开合的完整抓取链路。
联调成果与后续改进
2026 年 3 月,我们完成了底盘、感知建图、导航、机械臂、夹爪与抓取系统的全车联调,各模块可以在同一平台上协同运行。下方保留了建图、导航、抓取和联合运行的结题演示。
当前实验以室内环境中的几种常见物体为对象。后续改进包括相机安装平移偏移的精细标定、面向岩石等不规则目标的数据与模型适配,以及长时间连续运行的稳定性验证。
这次项目让我把 Linux、ROS、传感器和机械臂的知识落实到实物上。一个模块能够单独启动,只是集成过程中的一步;它还需要与其他模块在时间、坐标、接口和计算资源上相互配合。围绕实物反馈逐层定位问题,是我在这个项目中积累最多的经验。
结题演示
联合运行
移动平台、识别与机械臂协同演示。
抓取演示
机械臂与夹爪动作,以及对应运行界面。
导航演示
移动平台在室内场景中的导航过程。
FAST-LIVO2 建图
视觉与激光雷达融合建图的运行画面。